

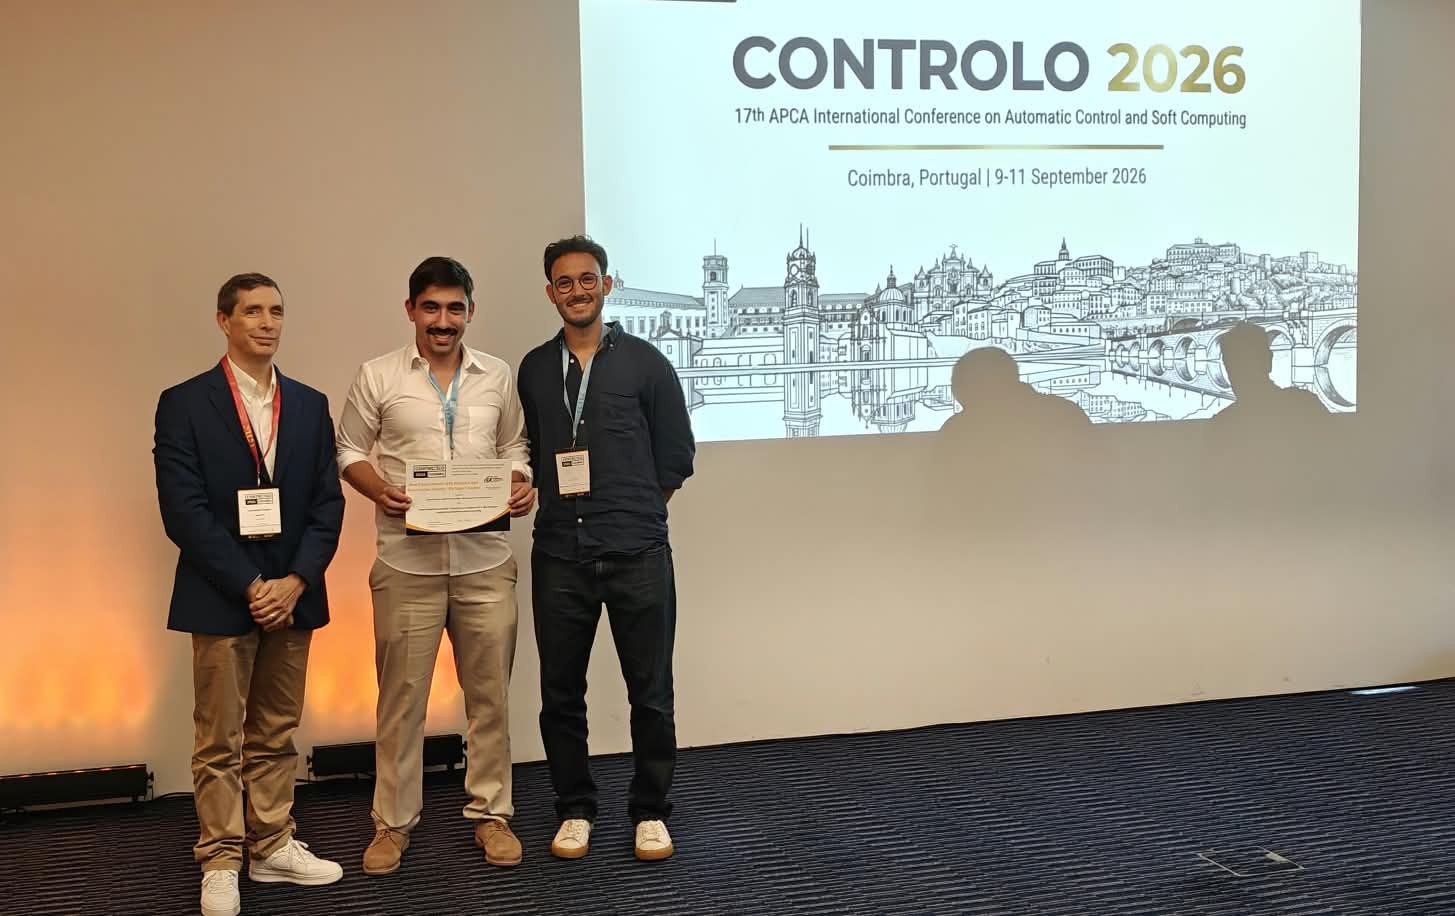
Uma investigação que promove a autonomia de robôs através do uso de inteligência artificial, foi distinguida com o Best Paper Award da IEEE Robotics and Automation Society (RAS) – Capítulo de Portugal -, na Conferência Internacional da APCA sobre Controlo Automático e Computação Suave (CONTROLO 2026).
Intitulado “Vision-Based Landmark Tracking and Guidance of a Quadcopter using Deep Reinforcement Learning”, o trabalho desenvolvido por investigadores do SYSTEC, em colaboração com Armando Sousa, investigador do INESC TEC no domínio da robótica, e professor da Faculdade de Engenharia da Universidade do Porto, aborda a navegação e orientação autónomas baseadas em visão de um mini drone, utilizando técnicas de Aprendizagem por Reforço Profundo (Deep Reinforcement Learning).
A investigação explora, em particular, a utilização destas técnicas para permitir que um nano-quadricóptero, designado Crazyflie, realize tarefas de rastreio e orientação de forma autónoma, recorrendo à informação visual disponível.
Para Armando Sousa, “a colaboração neste trabalho representa uma oportunidade para explorar a aplicação de técnicas avançadas de Inteligência Artificial e aprendizagem por reforço no domínio da robótica no mundo real”. O investigador, em co-autoria com Conrado Guimarães da Costa, Gabriel M. Fernandes e Rui Carvalho da Costa, do SYSTEC, defende que esta atribuição “destaca a relevância e qualidade científica do trabalho desenvolvido, bem como a importância da colaboração entre o SYSTEC e o INESC TEC nas áreas da robótica, sistemas autónomos e engenharia de controlo”.
Realizada em Coimbra, entre os dias 9 e 11 de setembro, a 17ª edição da CONTROLO reuniu investigadores e profissionais de todo o mundo para partilhar os avanços em sistemas de controlo, automação e robótica, e aplicações de computação flexível.
 Notícias, atualidade, curiosidades e muito mais sobre o INESC TEC e a sua comunidade!

