

Investigação apresentada representa uma das primeiras abordagens a utilizar uma metodologia totalmente baseada em inteligência artificial para aplicações em robótica móvel. É a primeira vez em anos que o INESC TEC volta a conseguir publicar naquela que é uma das maiores conferências mundiais de robótica, posicionando o Instituto na vanguarda do que melhor se faz nesta área.
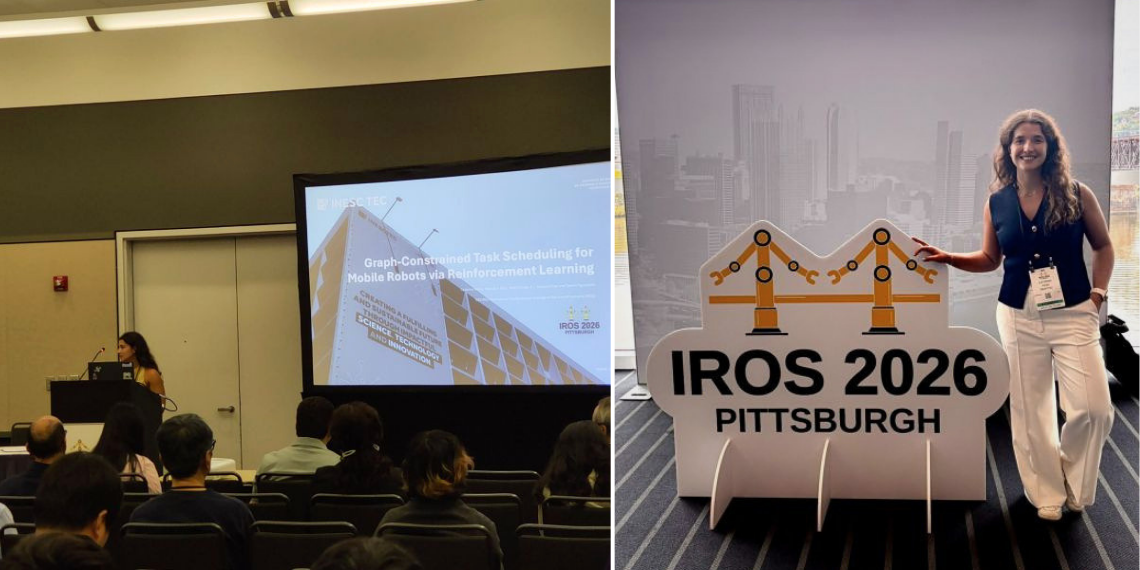
A utilização de robôs em ambientes em que estes têm de conviver com pessoas, veículos ou máquinas, o que pressupõe limites no seu movimento – e, consequentemente, a pré definição de rotas – e o agendamento de tarefas para horários mais conveniente é cada vez mais frequente. No entanto, trata-se de um fenómeno com pouca expressão na literatura, mas em que Catarina Rema, investigadora do INESC TEC, viu uma oportunidade que culminou na investigação Graph-Constrained Task Scheduling for Mobile Robots via Reinforcement Learning, apresentada recentemente na IEEE/RSJ International Conference on Intelligent Robots and Systems 2026.
Para além das rotas utilizadas nos robôs do INESC TEC, outra das motivações do trabalho foi a possibilidade de os resultados serem escalados para frotas de robôs mais extensas, um cenário em que os métodos tradicionais começam a revelar dificuldades, “quer pelo tempo de cálculo necessário, quer pela dificuldade em coordenar várias máquinas em simultâneo”, aponta a investigadora.
Partindo da Inteligência Artificial (IA), a investigação – também da autoria de Manuel Silva, Pedro Costa, Eduardo Pires e Daniel Figueiredo – demonstrou que as novas tecnologias podem ser tão competitivas, ou até mais, do que os métodos tradicionais. Simultaneamente, outro resultado que surgiu do trabalho tem que ver com a velocidade, ou, neste caso, a rapidez, com que é que possível planear tarefas para os robôs.
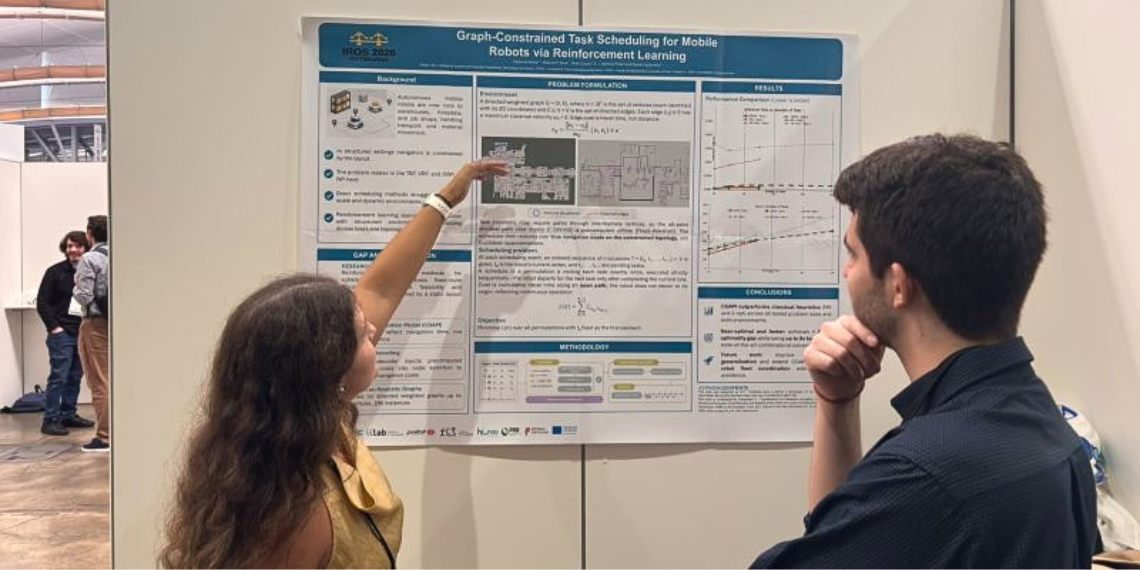
Segundo Catarina Rema, “os modelos tomam decisões numa fração do tempo que os métodos clássicos exigem, o que permite tomar os processos industriais mais ágeis, aumentar a eficiência e a produtividade na indústria”. Esta conclusão está já a ser considerada num trabalho de continuação, onde a mesma lógica está a ser aplicada a frotas com “múltiplos robôs em simultâneo”.
A abordagem explorada na investigação está em linha com o processo atualmente em curso no INESC TEC, onde está a ser feita uma aposta na transição dos sistemas tradicionais – tipicamente baseado em heurísticas ou métodos de otimização clássicos – para novas metodologias que se mostram mais capazes em ambientes dinâmicos, onde as condições mudam constantemente.
A participação na IEEE/RSJ International Conference on Intelligent Robots and Systems 2026, uma das maiores conferências de robótica do mundo, permitiu a Catarina Rema esclarecer dúvidas “quer sobre a arquitetura do modelo e as escolhas técnicas por trás dele, quer sobre possíveis aplicações futuras deste trabalho noutras áreas para além da robótica móvel, como a logística ou a otimização de processos em geral”. “Na sessão de posters que se seguiu à minha apresentação, recebi também bastante interesse de pessoas que trabalham com outro tipo de sistemas, nomeadamente drones, e que viam na arquitetura proposta um ponto de partida interessante para as suas próprias aplicações”, relembra a investigadora.
A oportunidade de participar na IROS – que descreve como um “privilégio” por poder levar o nome do INESC TEC para o outro lado do oceano e poder contribuir para colocar Portugal no mapa da robótica mundial – permitiu também à investigadora do INESC TEC constatar o rápido ritmo que está a pautar o processo evolutivo da área”. “As abordagens baseadas em IA estão cada vez mais presentes e foram o hot topic da conferência. Os robôs humanóides têm vindo a captar bastante atenção, e há também investigação muito interessante em robótica espacial, aplicações industriais e soft robotics, como robôs de formas pouco convencionais”.
 Notícias, atualidade, curiosidades e muito mais sobre o INESC TEC e a sua comunidade!

